


Quels sont les défis de conception des articulations des jambes de robots dans des environnements extrêmes ?
Sep 24, 2026
Laisser un message
Yo, quoi de neuf, passionnés de technologie ! Je suis un fournisseur d'articulations de jambes de robots et aujourd'hui, nous plongeons profondément dans le monde sauvage des défis de conception des articulations de jambes de robots dans des environnements extrêmes. C'est un sujet extrêmement pertinent car les robots sont utilisés dans des situations de plus en plus difficiles, du froid glacial de l'Arctique à la chaleur torride des déserts.
Températures extrêmes
Commençons par l’un des défis les plus évidents : les températures extrêmes. Qu'il s'agisse du froid glacial ou de la chaleur torride, ces conditions peuvent vraiment perturber les articulations des jambes du robot.
Dans les environnements extrêmement froids, comme les régions polaires, les lubrifiants utilisés dans les joints peuvent s’épaissir, voire geler. Cela signifie que les articulations ne bougeront pas aussi facilement qu’elles le devraient. Les matériaux eux-mêmes peuvent également devenir cassants. Par exemple, certains plastiques et métaux peuvent perdre leur flexibilité et sont plus susceptibles de se fissurer sous l’effet des contraintes.
En revanche, dans les environnements chauds, les choses sont tout à fait différentes. La chaleur peut fluidifier les lubrifiants, réduisant ainsi leur efficacité. La dilatation des matériaux due à la chaleur peut également entraîner des désalignements au niveau des joints. Si les pièces se dilatent de manière inégale, cela peut exercer une contrainte supplémentaire sur le joint, entraînant une usure prématurée.
En tant que fournisseur de joints de jambe de robot, nous avons travaillé dur pour développer des solutions. Nous recherchons des lubrifiants spéciaux capables de résister à une large plage de températures. Par exemple, certains lubrifiants synthétiques ont une plage de températures de fonctionnement beaucoup plus large que les lubrifiants traditionnels. Nous étudions également l'utilisation de matériaux plus résistants à la dilatation et à la contraction thermique.
Environnements à haute pression
Un autre environnement extrême est la mer profonde. Lorsque les robots sont envoyés au fond des océans, ils sont confrontés à des pressions incroyablement élevées. La pression à grande profondeur peut être des milliers de fois supérieure à celle à la surface. Cette haute pression peut écraser les joints s’ils ne sont pas conçus correctement.
Les joints des joints sont particulièrement vulnérables. Si les joints échouent, l’eau peut s’infiltrer et endommager les composants internes. Nous nous sommes concentrés sur la création de joints capables de résister à des pressions élevées. Ces joints doivent être fabriqués dans des matériaux à la fois solides et flexibles. Nous envisageons également d'utiliser des mécanismes de compensation de pression pour équilibrer la pression à l'intérieur et à l'extérieur de l'articulation.
Poussière et sable
Les déserts sont un autre endroit difficile pour les articulations des jambes des robots. La poussière fine et le sable peuvent pénétrer dans les joints et agir comme du papier de verre, usant les pièces mobiles. Cela peut entraîner une augmentation de la friction, ce qui non seulement réduit l'efficacité du joint, mais génère également plus de chaleur.
Pour lutter contre cela, nous développons des housses de protection des articulations. Ces couvercles sont conçus pour empêcher la poussière et le sable d'entrer tout en permettant aux joints de bouger librement. Nous utilisons également des mécanismes d'autonettoyage dans certaines de nos conceptions de joints. Par exemple, nous pouvons incorporer de petites brosses ou des jets d’air qui peuvent souffler la poussière et le sable qui auraient pu s’accumuler.

Radiation
Dans l’espace ou dans les installations nucléaires, les robots sont exposés à des niveaux élevés de rayonnements. Les rayonnements peuvent endommager les composants électroniques des joints, tels que les capteurs et les circuits de commande. Cela peut également entraîner des modifications des propriétés des matériaux utilisés dans les joints.
Nous travaillons sur des composants durcis aux radiations. Ceux-ci sont conçus pour résister aux effets des radiations sans perdre leur fonctionnalité. Nous utilisons également des matériaux de blindage pour protéger les parties sensibles des joints. Par exemple, le plomb ou d’autres métaux lourds peuvent être utilisés pour bloquer les radiations.
Considérations de conception pour différents types de joints
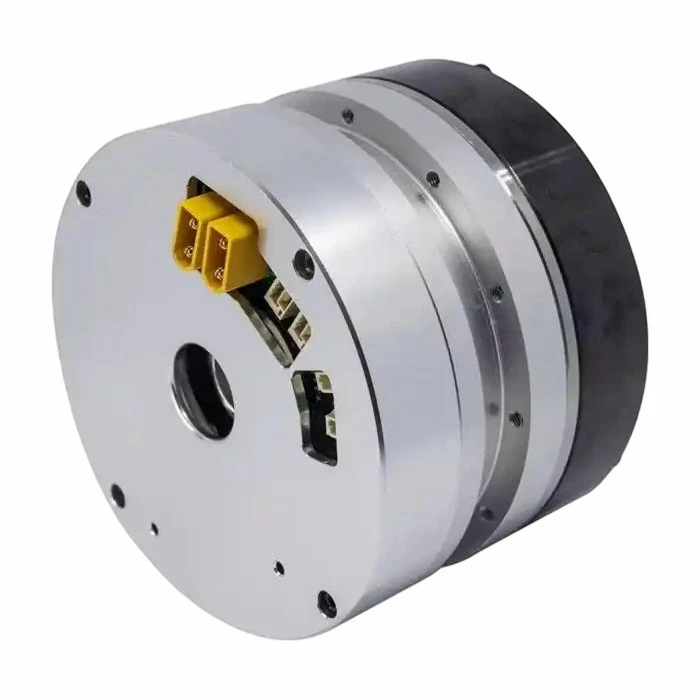
Parlons maintenant des différents types d’articulations des jambes des robots. Nous avonsModules d'articulation de robot ultra-haute puissance,Joints rotatifs pour robots, etModules articulés pour micro-robots.
Les modules d'articulation de robot ultra-haute puissance sont conçus pour supporter beaucoup de force. Dans des environnements extrêmes, ils doivent être encore plus robustes. La puissance élevée signifie qu’il y a plus de chaleur générée, nous devons donc nous concentrer sur une meilleure dissipation thermique. Nous étudions également des moyens de rendre ces joints plus résistants aux chocs et aux vibrations.
Les joints rotatifs des robots sont axés sur la rotation. Dans des environnements extrêmes, la rotation doit être fluide et précise. Nous utilisons des roulements de haute précision et des algorithmes de contrôle avancés pour garantir que les joints peuvent tourner avec précision, même dans des conditions difficiles.
Les modules communs de micro-robot sont plus petits mais doivent néanmoins fonctionner correctement dans des environnements extrêmes. Le défi ici est de les rendre aussi durables que possible tout en gardant leur petite taille. Nous utilisons des composants miniaturisés et des matériaux légers qui peuvent néanmoins résister aux conditions difficiles.
Le rôle des tests
Les tests sont cruciaux lorsqu’il s’agit de concevoir des articulations de jambes de robots pour des environnements extrêmes. Nous ne pouvons pas nous fier uniquement à des modèles théoriques. Nous devons soumettre nos articulations à des tests réels.
Nous disposons de chambres d’essais dans lesquelles nous pouvons simuler différentes conditions extrêmes. Par exemple, nous pouvons créer une chambre qui imite le froid de l’Arctique ou la chaleur d’un désert. Nous pouvons également tester les joints sous haute pression pour voir comment ils se comportent dans des conditions de haute mer.
En testant nos joints, nous pouvons identifier les faiblesses et apporter des améliorations. Ce processus itératif de tests et d'amélioration est ce qui nous permet de développer des articulations de jambe de robot de haute qualité capables de gérer des environnements extrêmes.
Conclusion
Ainsi, comme vous pouvez le constater, concevoir des articulations de jambes de robots pour des environnements extrêmes n’est pas une tâche facile. Les défis sont nombreux, depuis les températures extrêmes jusqu’aux hautes pressions, en passant par la poussière et les radiations. Mais en tant que fournisseur de joints de jambe de robot, nous sommes prêts à relever le défi.
Nous recherchons et développons constamment de nouvelles solutions pour rendre nos joints plus robustes et plus fiables dans des conditions extrêmes. Qu'il s'agisse d'utiliser des lubrifiants spéciaux, des composants durcis aux radiations ou des couvercles de protection avancés, nous faisons tout notre possible pour garantir que nos joints fonctionnent de manière optimale.
Si vous êtes à la recherche d'articulations de jambes de robot de haute qualité capables de gérer des environnements extrêmes, nous serions ravis de discuter avec vous. Contactez-nous pour une discussion sur l’approvisionnement et travaillons ensemble pour trouver la solution parfaite pour vos besoins.
Références
- Smith, J. (2020). "Concevoir des robots pour des environnements extrêmes". Journal de robotique.
- Johnson, A. (2019). "Défis liés à la conception de joints de robots dans des conditions difficiles". L'ingénierie aujourd'hui.
- Brun, C. (2021). "Matériaux pour joints de robots à températures extrêmes". Revue de la science des matériaux.
Envoyez demande