


Quels sont les principes de conception des articulations des robots ?
Jul 22, 2026
Laisser un message
Salut! En tant que fournisseur d'articulations de robots, j'ai été profondément impliqué dans le monde de la robotique et je suis très heureux de partager avec vous les principes de conception des articulations de robots. Ces principes constituent l’épine dorsale de la création d’assemblages robotisés hautes performances, fiables et efficaces. Alors, allons-y !
1. Fonctionnalité et objectif
Tout d’abord, la conception des articulations des robots dépend du travail qu’ils doivent accomplir. Chaque robot a une tâche spécifique, qu'il s'agisse d'automatisation industrielle, d'assistance humanoïde ou d'exploration. Par exemple, dans un environnement industriel, un robot peut avoir besoin d'effectuer des tâches répétitives de sélection et de placement. Dans ce cas, les articulations doivent être conçues pour des mouvements précis et rapides.
D’un autre côté, un robot humanoïde qui interagit avec les humains a besoin d’articulations capables d’imiter le plus fidèlement possible les mouvements humains. Cela nécessite une large amplitude de mouvement et un fonctionnement fluide. En tant que fournisseur, nous comprenons ces différentes exigences et concevons nos joints en conséquence.
Lors de la conception pour une fonction spécifique, nous prenons en compte des facteurs tels que la charge que le joint doit supporter. UNArticulation de jambe de robotdans un robot qui marche, il doit supporter le poids de tout le corps du robot, il doit donc être solide et durable.
2. Amplitude de mouvement
L'amplitude de mouvement est un principe de conception crucial. Il détermine la flexibilité du robot. Différentes applications nécessitent différentes amplitudes de mouvement. Par exemple, un bras robotique utilisé dans une chaîne de montage à petite échelle peut n'avoir besoin que d'une amplitude de mouvement limitée, tandis qu'un robot conçu pour des tâches complexes comme peindre un gros objet a besoin d'une amplitude de mouvement beaucoup plus large.
Nous concevons nos articulations pour offrir une variété d’amplitudes de mouvements. Certaines articulations sont conçues pour des mouvements de rotation simples, tandis que d’autres peuvent effectuer plusieurs degrés de liberté. Cette flexibilité permet à nos clients de choisir les articulations qui répondent le mieux aux exigences de leur robot.
3. Couple et puissance
Le couple est la force qui provoque la rotation dans une articulation. Les articulations à couple élevé sont essentielles pour les robots qui doivent soulever des objets lourds ou effectuer des tâches nécessitant beaucoup de force. NotreModules d'articulation de robot à couple élevésont conçus pour fournir la puissance nécessaire à de telles applications.
Lors de la conception en fonction du couple, nous prenons également en compte la consommation d'énergie. Nous souhaitons créer des joints économes en énergie, afin que le robot puisse fonctionner pendant de plus longues périodes sans consommer trop d'énergie. Ceci est particulièrement important pour les robots alimentés par batterie, comme ceux utilisés pour l'exploration en plein air.
4. Précision et exactitude
La précision et l’exactitude sont essentielles à la conception des articulations des robots. Dans de nombreuses applications, comme les robots chirurgicaux ou la fabrication de précision, la moindre erreur peut avoir de graves conséquences. Nous utilisons des techniques de fabrication avancées et des matériaux de haute qualité pour garantir que nos joints puissent atteindre des niveaux élevés de précision.
Par exemple, nous utilisons des engrenages et des roulements de précision dans nos articulations pour minimiser le jeu et garantir des mouvements fluides et précis. Cela permet au robot d'effectuer des tâches avec une répétabilité élevée, ce qui est essentiel pour des résultats cohérents.
5. Durabilité et fiabilité
Les robots fonctionnent souvent dans des environnements difficiles, les joints doivent donc être durables et fiables. Nous concevons nos joints pour résister aux températures extrêmes, aux vibrations et à d’autres facteurs environnementaux. Nous utilisons des matériaux à haute résistance et des revêtements protecteurs pour garantir que les joints puissent durer longtemps sans se briser.
Un entretien et une inspection réguliers sont également importants pour garantir la fiabilité à long terme des joints. Nous fournissons à nos clients des directives sur la façon d’entretenir et d’entretenir nos joints afin de les maintenir en parfait état.
6. Taille et poids
La taille et le poids des articulations sont des considérations importantes, en particulier pour les robots qui doivent être mobiles ou fonctionner dans des espaces confinés. Nous nous efforçons de concevoir des joints compacts et légers sans sacrifier les performances.
Par exemple, dans un robot humanoïde, les articulations doivent être suffisamment petites et légères pour permettre des mouvements naturels. Dans le même temps, ils doivent encore être suffisamment solides pour soutenir le corps du robot.
7. Coût - Efficacité
En tant que fournisseur, nous comprenons que le coût est un facteur important pour nos clients. Notre objectif est de fournir des joints robotisés de haute qualité à un prix raisonnable. Nous optimisons nos procédés de fabrication pour réduire les coûts sans compromettre la qualité des joints.
En proposant des solutions rentables, nous permettons à nos clients d'intégrer plus facilement nos articulations dans leurs robots, qu'il s'agisse de fabricants industriels à grande échelle ou de startups de robotique à petite échelle.
8. Compatibilité
Nos joints sont conçus pour être compatibles avec une large gamme de robots et de systèmes de contrôle. Cela permet à nos clients d'intégrer facilement nos joints dans leurs conceptions de robots existantes ou nouvelles. Nous fournissons des spécifications techniques détaillées et une assistance pour aider nos clients à garantir une intégration transparente.
Qu'il s'agisse d'un simple robot à deux articulations ou d'un humanoïde complexe à plusieurs articulations, nos articulations peuvent être personnalisées pour répondre aux exigences spécifiques du robot.
9. Sécurité
La sécurité est une priorité absolue dans la conception des articulations des robots. Nous intégrons des dispositifs de sécurité dans nos articulations pour éviter les accidents et protéger à la fois le robot et les opérateurs. Par exemple, nous utilisons des capteurs pour détecter les mouvements anormaux ou les surcharges et pouvons arrêter automatiquement l’articulation pour éviter tout dommage.
Nous suivons également des normes et réglementations de sécurité strictes pour garantir que nos joints peuvent être utilisés en toute sécurité dans diverses applications.
10. Facilité d’assemblage et d’entretien
Nous concevons nos joints pour qu’ils soient faciles à assembler et à entretenir. Cela réduit le temps et les coûts associés à l’installation et à l’entretien des joints. Nos joints sont accompagnés d'instructions claires et sont conçus avec des composants modulaires, ce qui facilite le remplacement des pièces si nécessaire.
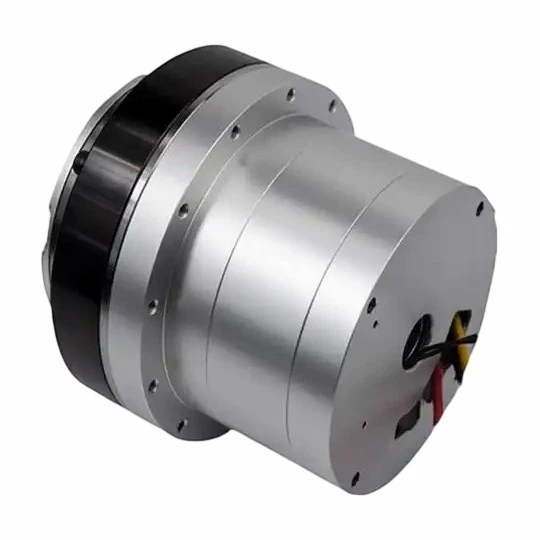

Cette facilité de montage et de maintenance est particulièrement importante pour nos clients, car elle leur permet de mettre rapidement en service leurs robots et de les maintenir en bon état de fonctionnement.
En conclusion, les principes de conception des articulations des robots sont un ensemble de facteurs complexes et interconnectés. Dans notre entreprise, nous prenons en compte tous ces principes lors de la conception et de la fabrication de nosArticulations du robot. Nous nous engageons à fournir à nos clients des joints robotisés de haute qualité, fiables et rentables qui répondent à leurs besoins spécifiques.
Si vous êtes à la recherche de joints robotisés, nous serions ravis de discuter avec vous. Que vous travailliez sur un projet à petite échelle ou sur une application industrielle à grande échelle, notre équipe d'experts peut vous aider à trouver les joints parfaits pour votre robot. Alors n’hésitez pas à nous contacter et à entamer une conversation sur vos besoins.
Références
- Manuels de robotique et documents de recherche sur la conception d'assemblages de robots
- Normes et directives industrielles pour la fabrication de robots
Envoyez demande